SynchroniaBrain — gouverner des équipes de machines autonomes.
Permettre à une équipe de machines hétérogènes — drones, robots terrestres, et futurs systèmes autonomes — de recevoir une mission, répartir les rôles, partager leurs observations et agir ensemble. Avec une règle fondamentale : aucun modèle d'IA n'a l'autorité finale sur une action physique.
Prototype opérationnel (simulation) — en évolutionLe but de SynchroniaBrain n'est pas de piloter un drone. C'est de permettre à une équipe de machines hétérogènes d'accomplir une mission commune — tout en concevant l'architecture pour qu'aucun modèle d'IA ne dispose seul de l'autorité physique.
L'IA propose. Elle ne décide jamais seule d'agir.
Brain
Perçoit, planifie, propose. Jamais d'exécution directe.
Guard
Évalue l'intention : conforme à la politique ? sûre ?
Command Gate
Point de contrôle : aucune action sans autorisation explicite.
Physical
Le drone ou le robot n'agit qu'après validation de toute la chaîne.
World Model & Digital Twin.
La station de contrôle reçoit désormais un modèle opérationnel partagé depuis le Core : environnement 3D, zones opérationnelles, positions des robots, cible simulée, et télémétrie PX4/Gazebo.
L'autorité n'est jamais l'IA
Ni le Digital Twin, ni le World Model, ni le modèle d'IA ne détiennent l'autorité. Seule la chaîne décide.
Fail-closed vérifié
Un modèle 3D externe non autorisé est rejeté avant même d'être chargé.
Prototype actuel
2 drones PX4 + 1 robot terrestre dans un même environnement opérationnel.
Base actuelle
375 tests automatisés réussis · 0 échec.
La station de contrôle.
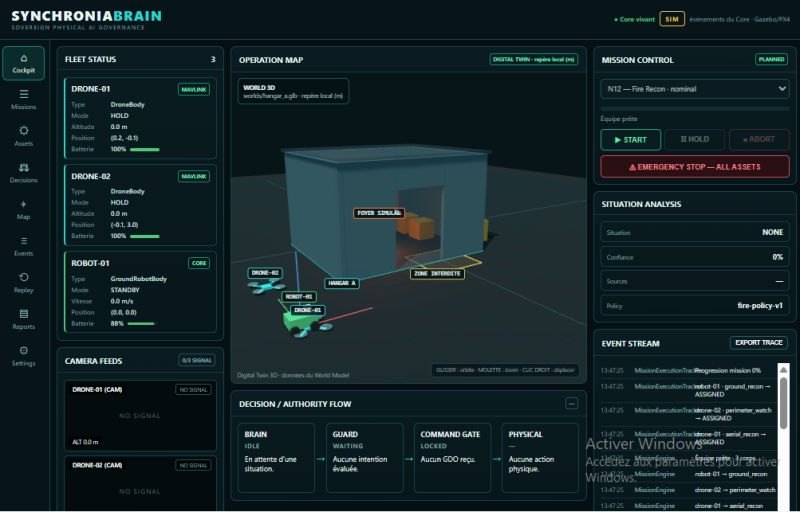
Observation multi-agents & corroboration.
Un drone observe. Un second confirme. Le World Model consolide les preuves. SituationEngine évalue la situation. L'équipe adapte sa mission. Ce n'est qu'alors qu'une action physique peut être autorisée.
Du prototype validé à l'expérimentation terrain.
SynchroniaBrain dispose aujourd'hui d'un prototype opérationnel en simulation, d'un Digital Twin partagé et d'une architecture de gouvernance testée. Nous ouvrons maintenant le programme à des partenaires capables de confronter cette architecture à des environnements plus exigeants : laboratoires, universités, industriels de la robotique et plateformes de calcul. Objectif : passer de scénarios reproductibles en simulation à des expérimentations multi-robots mesurées sur systèmes physiques.